一、设计实现功能如下:
功能介绍:
使用51单片机设计一个步进电机正反转控制系统,要求如下:
1、K1按下电机正转,正转指示灯亮;
2、K2按下电机反转,反转指示灯亮;
3、K3按下电机停止,停止指示灯亮,电机回到初始相位;
4、K4加速、K5减速,速度0~100连续可调,按一下变一档;
5、步进电机按四相八拍时序换相,经ULN2003达林顿驱动后输出到电机;
6、正转按码表正序取值,反转按码表倒序取值,全程只用一张时序表。
特别注意:停止的时候程序会把P1口重新置成初始值0x01再停,这一步不是多余的——八拍停在哪一拍,四相绕组的通电状态就不一样,不归初始相位,下次从另一个相位启动,电机会先"跳"一下。
二、资源下载和演示请点击这里:
三、仿真图如下: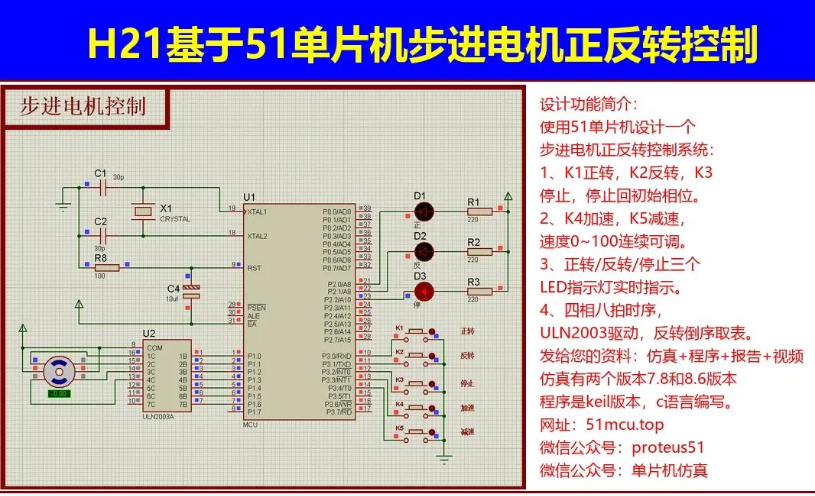
proteus设计合集请点击我,自动跳转:https://51mcu.top/article/308


注意:A系列是汇编资料包括仿真和程序源码
T系列只有仿真和程序(c语言)
H系列既包括程序(c语言)和仿真又包括设计报告和视频讲解!